Котлован
Контроль проектной отметки дна и откосов без постоянного переноса отметок в рабочую зону.
Система определяет положение режущей кромки ковша и показывает оператору отклонение от цифрового проекта — глубину, отметку и уклон прямо в кабине.
GPS для экскаватора — распространённое название спутниковой системы наведения. Для работы по проектным отметкам используется GNSS RTK: приёмник получает поправки, а положение ковша рассчитывается по датчикам и геометрии машины.
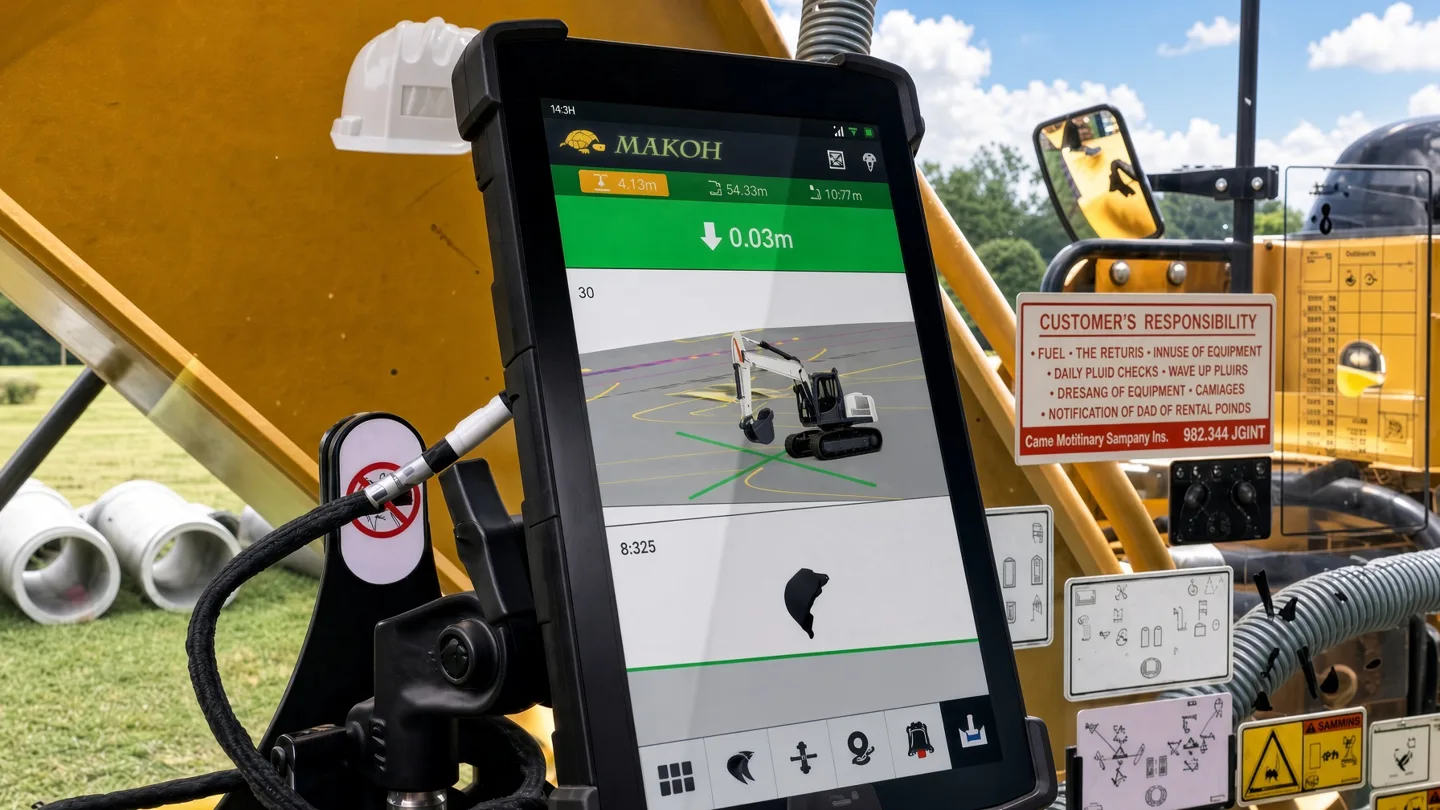
ПЛАСТРОН X5 PRO — система 3D-наведения для экскаватора. GNSS и датчики рабочего оборудования позволяют рассчитывать положение ковша и отображать его относительно цифрового проекта.
Система подсказывает оператору положение режущей кромки; управление ковшом остаётся за оператором. Точность наведения зависит от комплектации, калибровки, условий GNSS RTK и качества исходных данных.

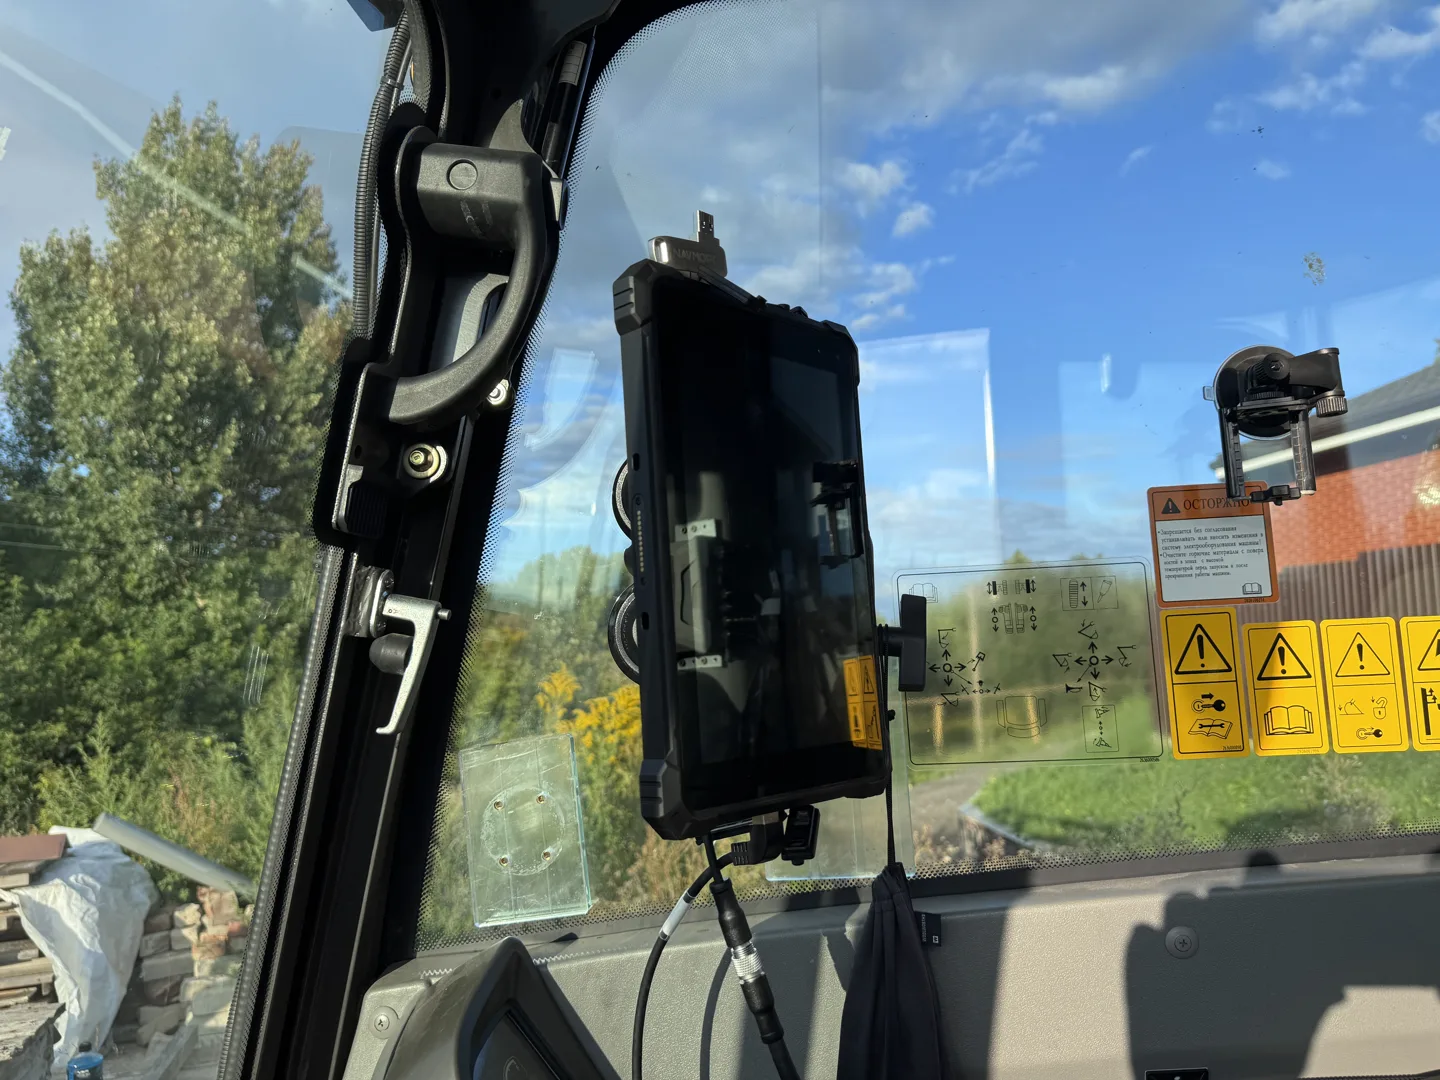
Съёмка из кабины: видно рабочее оборудование и как меняется отображение задания на панели. Система помогает оператору ориентироваться относительно проекта; рабочим оборудованием управляет сам оператор.
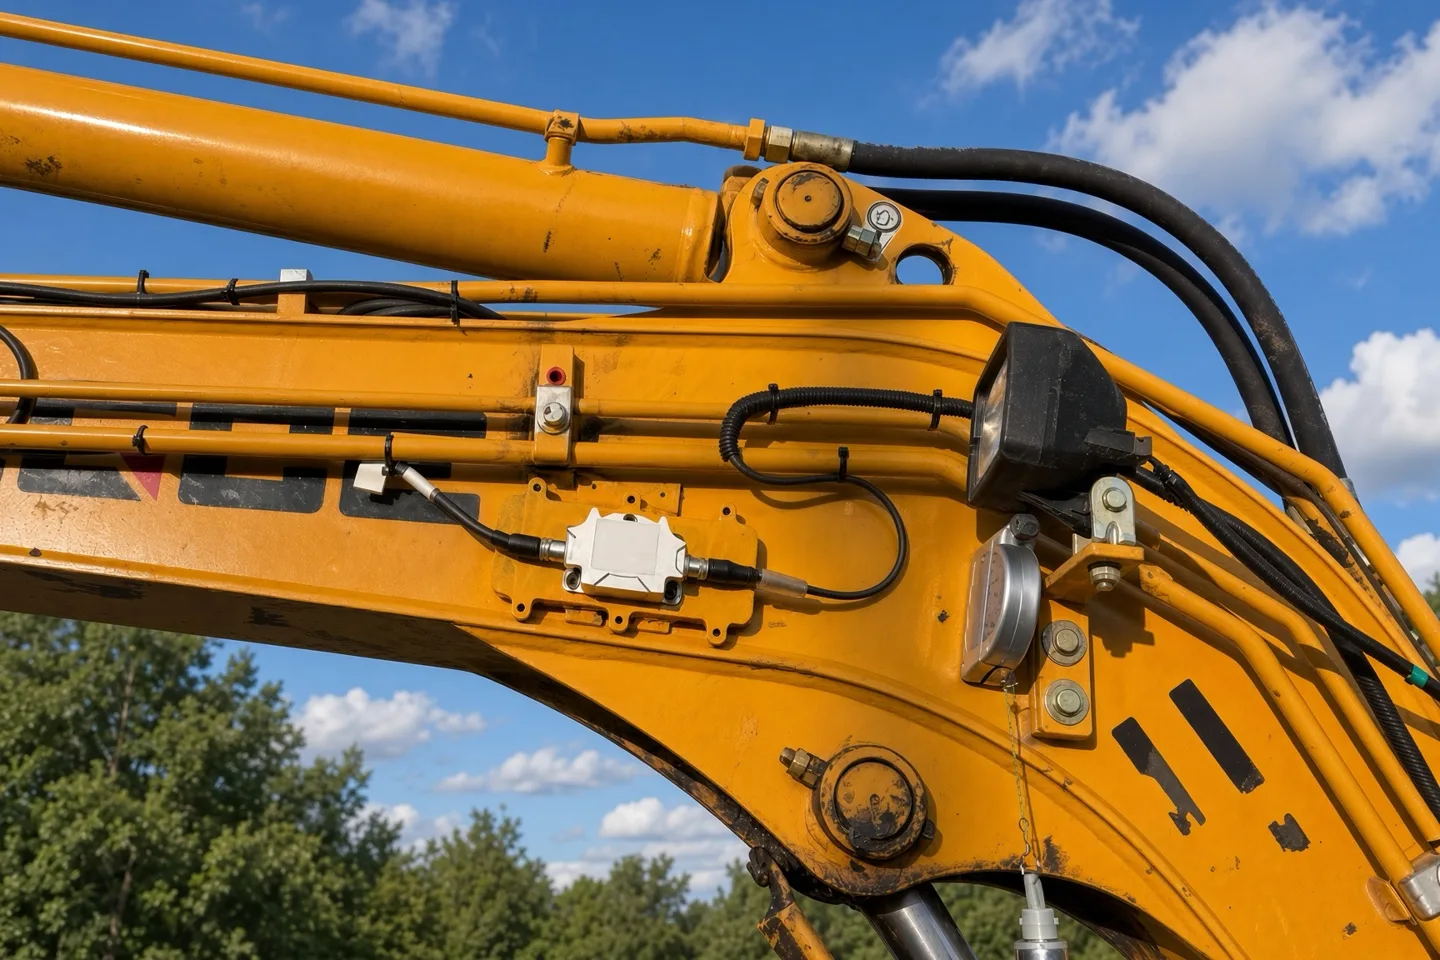
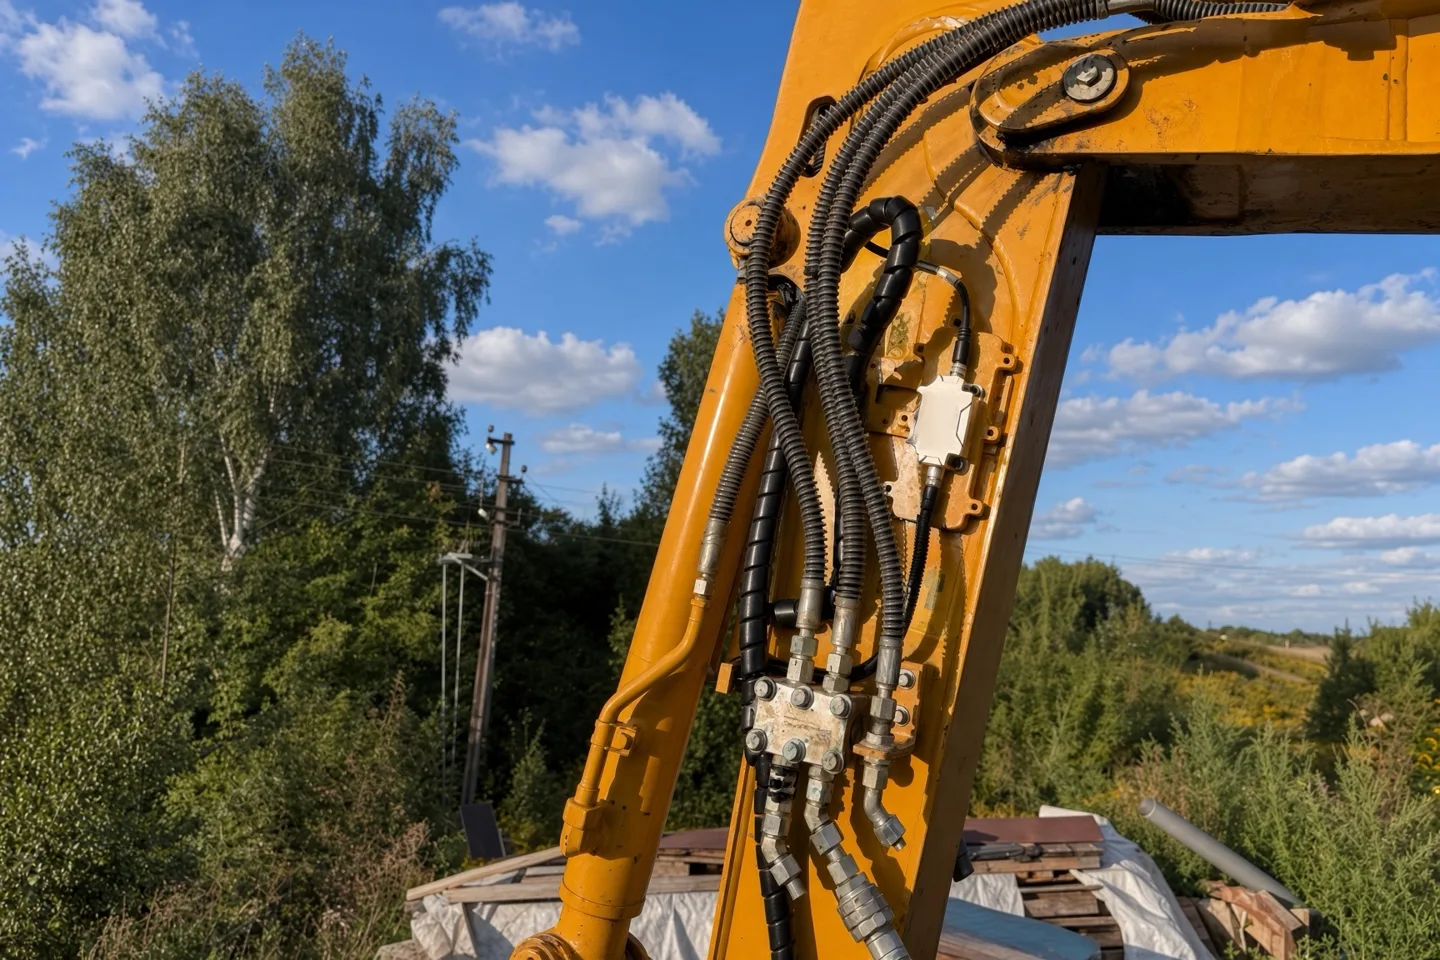
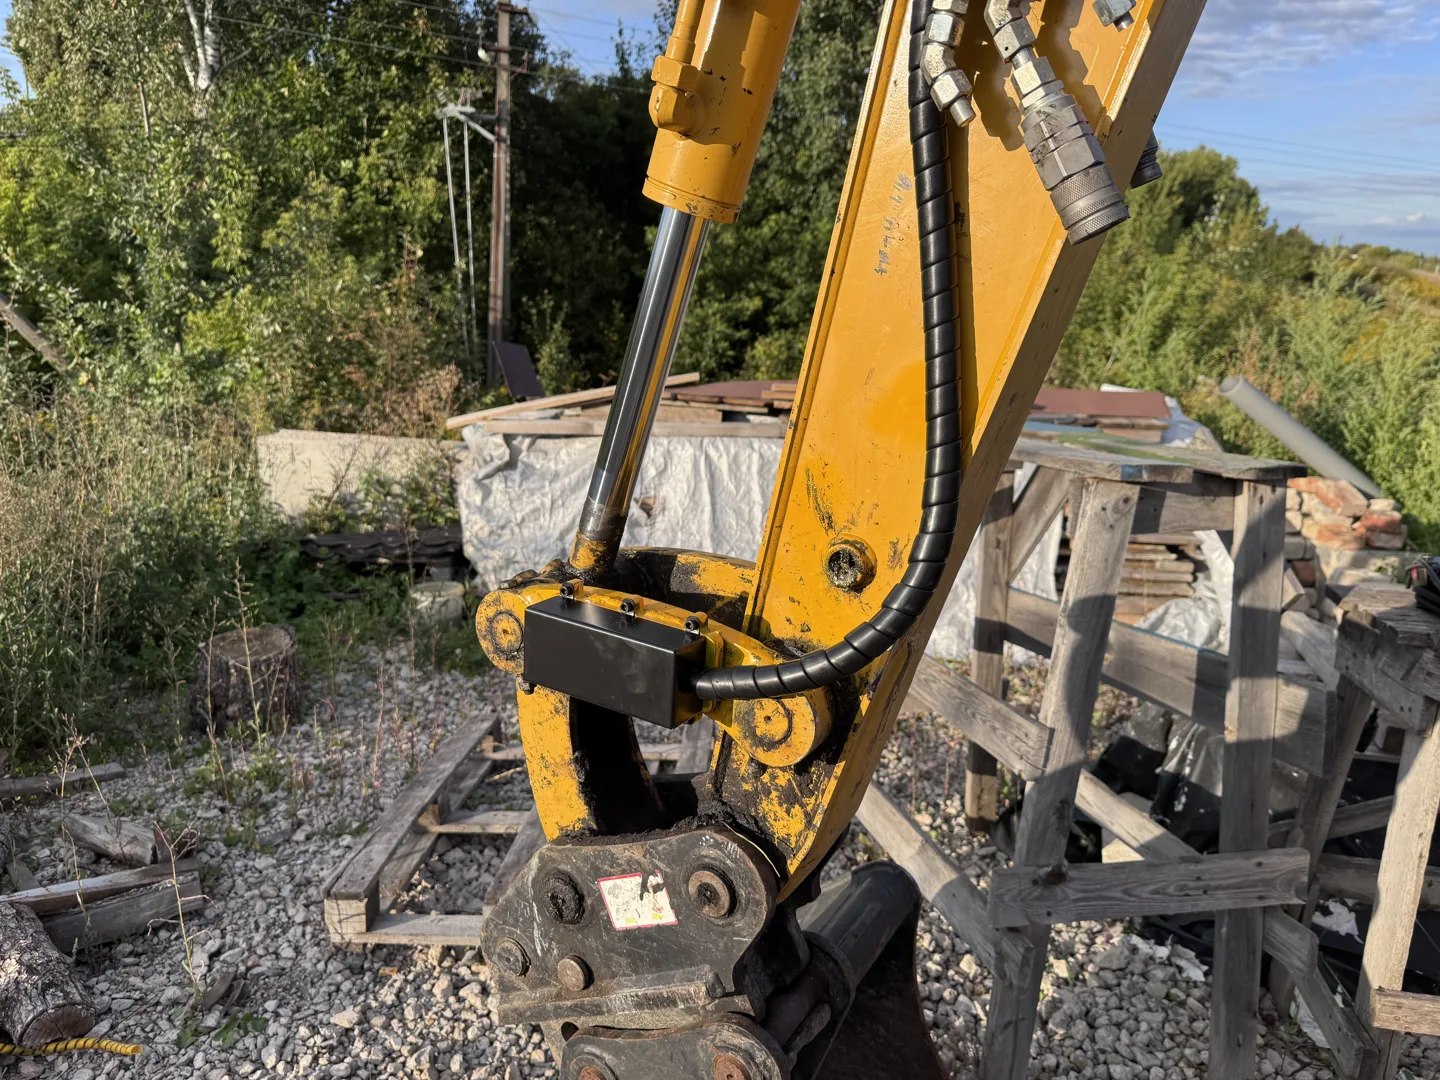
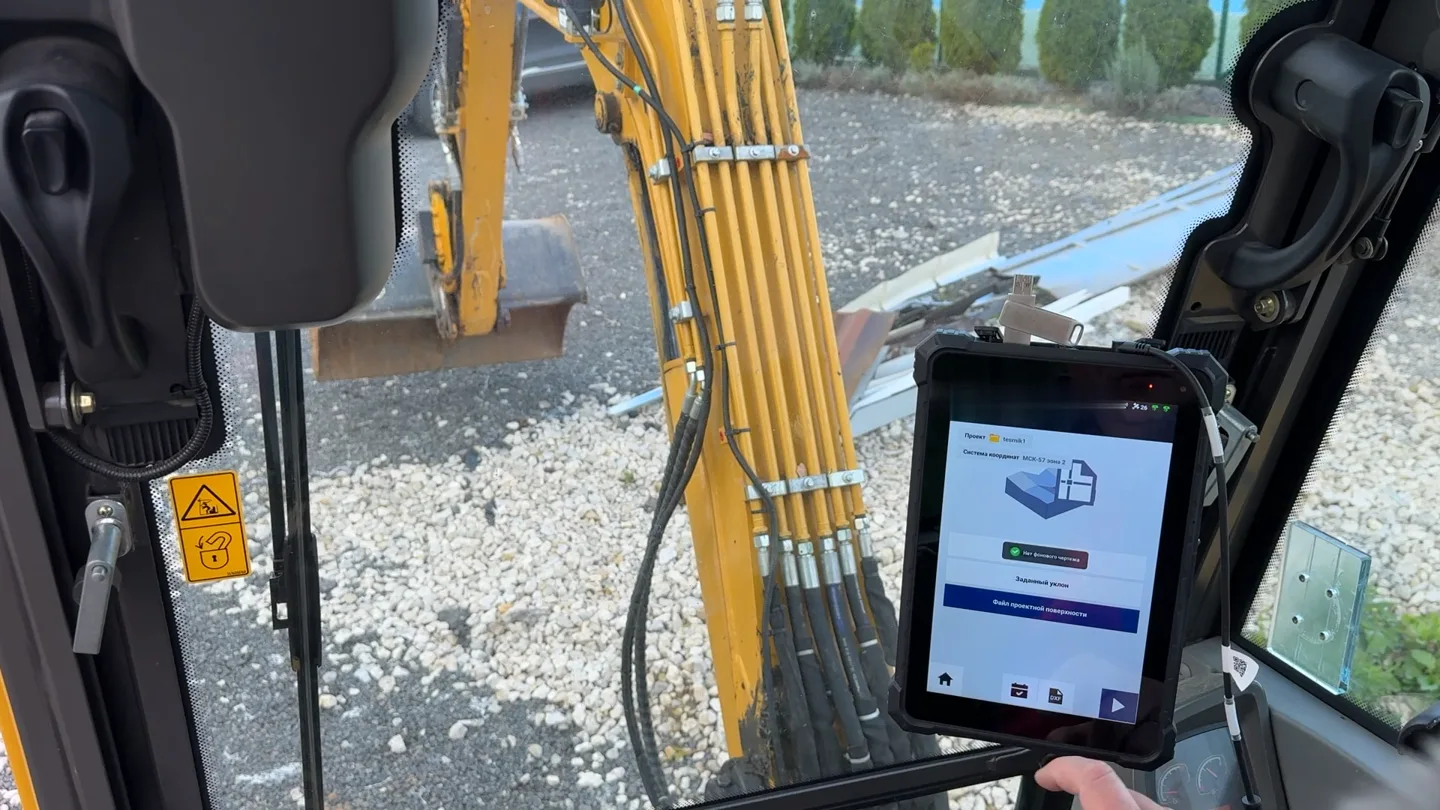
Контроль проектной отметки дна и откосов без постоянного переноса отметок в рабочую зону.
Глубина, трасса и заданный уклон для коммуникаций, водоотведения и дренажа.
Сопоставление режущей кромки ковша с проектной поверхностью при дорожных и площадочных работах.
GNSS RTK или поддерживаемый внешний источник координат определяет положение машины.
Датчики отслеживают положение стрелы, рукояти и ковша после корректной калибровки.
ПО знает проектную поверхность, линии или рабочую плоскость в нужной системе координат.
Экран показывает отклонение режущей кромки от задания в реальном времени.
3D-наведение для экскаватора с подбором комплектации под машину, проект и требуемый режим.
Подробнее →Leica MC1 / iCON показывает положение ковша относительно цифрового проекта и помогает выдерживать глубину и уклон при разработке котлованов, траншей и откосов. Панель и программная платформа объединяют работу оператора; наведение или автоматизация подбираются по совместимости машины и комплектации.
FJD / NAVMOPO — 3D-наведение экскаватора по GNSS RTK. На экране оператор видит положение ковша и отклонение от проектной поверхности: меньше ручных проверок при копке траншей, котлованов и планировке откосов. Геометрию машины и каждого ковша калибруют при запуске.
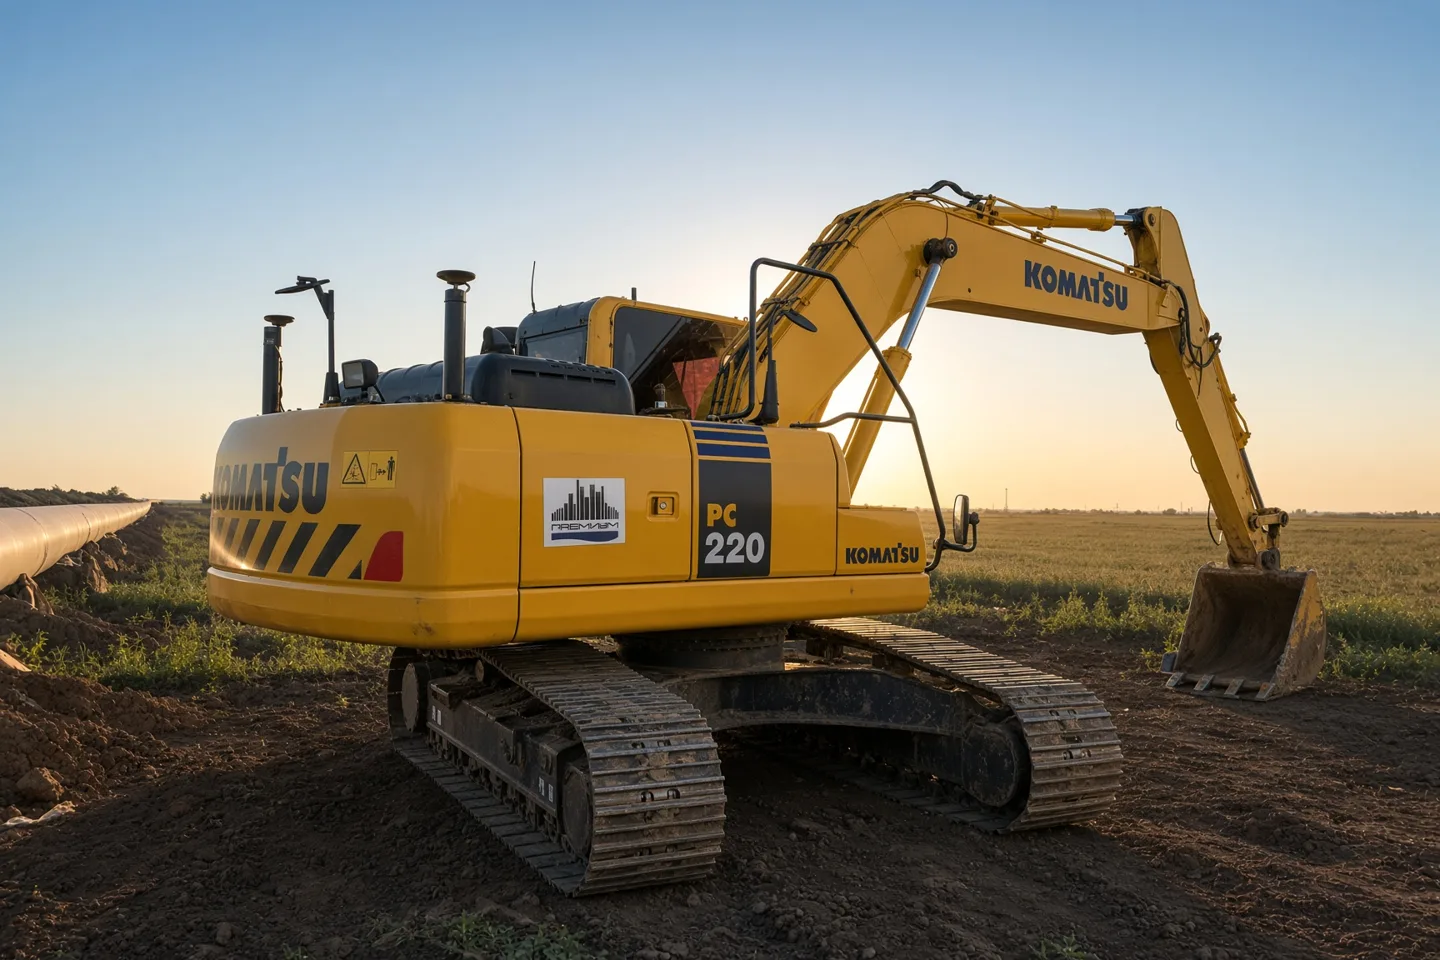
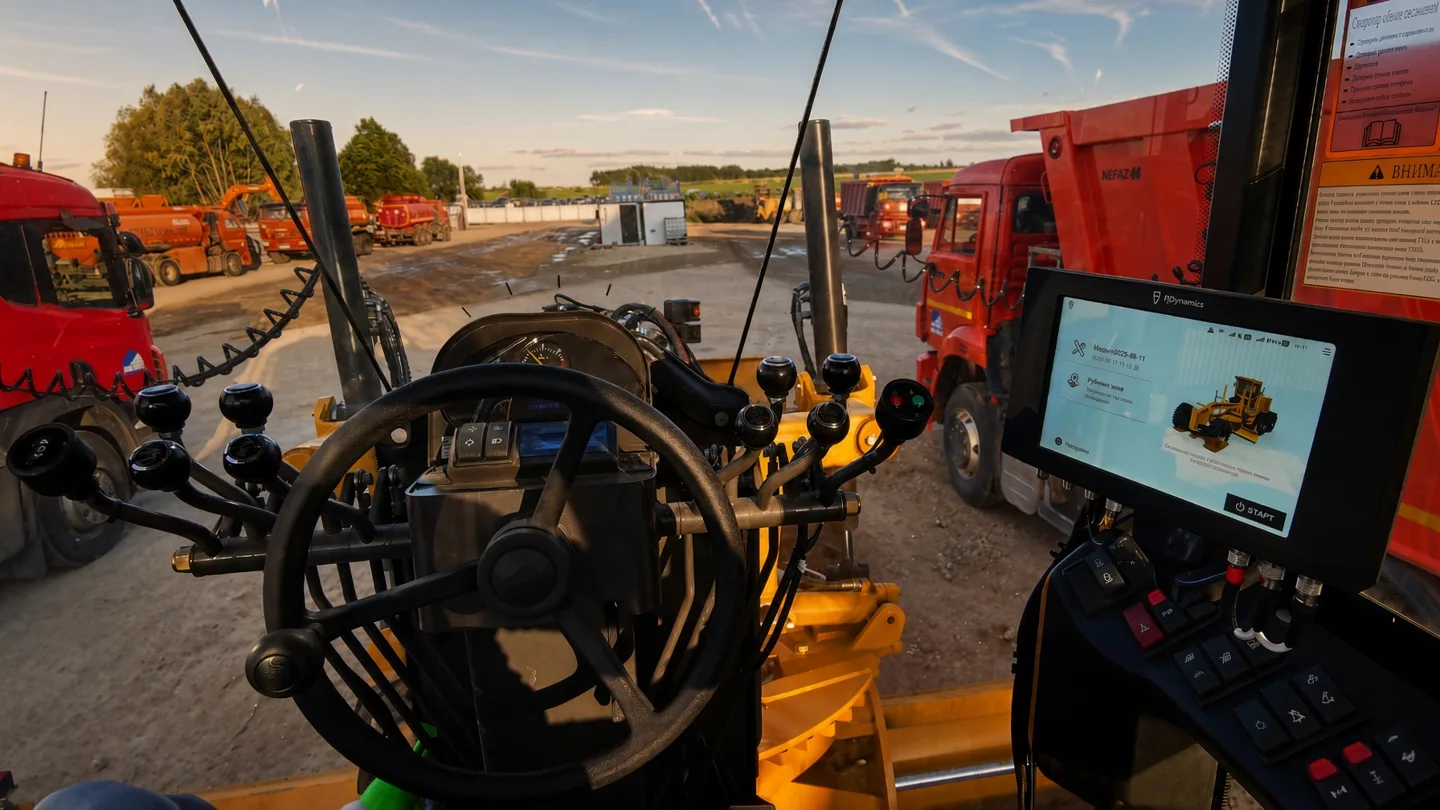
Совместимость с проектами и геодезической инфраструктурой проверяем по модели оборудования и версии ПО.
3D-система сокращает потребность в постоянной повторной разбивке в рабочей зоне, но исходные данные, контрольные точки, система координат и исполнительный контроль по-прежнему требуют геодезической дисциплины.
Цена зависит от конфигурации машины, позиционирования, состава датчиков и монтажных работ. Финальная стоимость — после проверки исходных данных и комплектации.
Для объекта, сезона или теста перед покупкой можно рассматривать аренду с отдельным согласованием состава комплекта, монтажа и поддержки.
Подробнее →Возраст машины сам по себе не является главным ограничением. Инженер проверяет геометрию, места установки датчиков, питание, состояние рабочего оборудования и возможность безопасного монтажа.
Не всегда. Поправки могут приходить от собственной базы или через NTRIP, если сервис подходит объекту и координатной системе.
Да, если система поддерживает профили ковшей и каждый ковш измерен и откалиброван. После изменения зубьев, быстросъёма или геометрии профиль нужно проверить.
Интернет нужен не самой 3D-модели, а конкретному способу получения данных. При локальной радиобазе RTK может работать без мобильного интернета; NTRIP требует канала связи.
ПЛАСТРОН X5 PRO на этой странице рассматривается как система наведения: оператор видит отклонение и управляет рабочим оборудованием самостоятельно.
Наведение ковша по цифровому проекту с отображением глубины и уклона. Подходит для задач котлована, траншей и откосов. Фотографии и комплектация X5 PRO →
Панель MCP80, датчики рабочего оборудования и GNSS-позиционирование. Подбираем вариант приёмников под машину; функция Semi-Auto требует отдельного комплекта и проверки гидравлики.
3D-наведение экскаватора с GNSS RTK и датчиками геометрии. Оператор сравнивает ковш с цифровой поверхностью; набор функций и поддерживаемые форматы уточняем по модели системы.
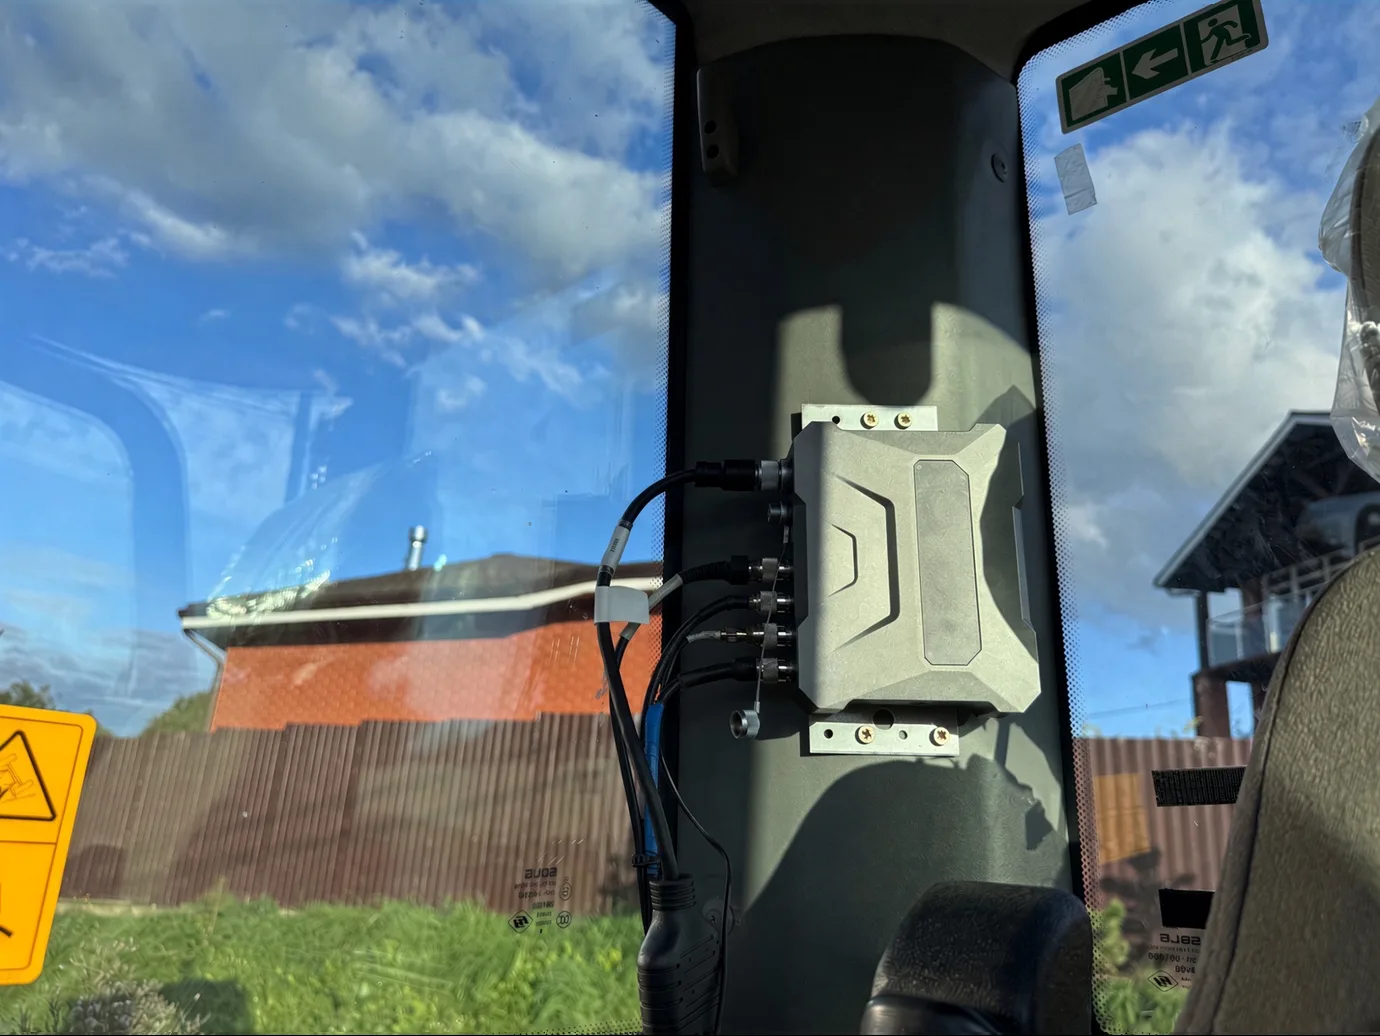
Панель, GNSS-оборудование, датчики на машине и рабочем оборудовании, кабельная сеть и крепления. Состав зависит от кинематики стрелы, рукояти и ковша.
Поверхности, линии, высотная модель и RTK-поправки должны использовать общую систему координат. Единый контур объекта →
Измеряем геометрию, задаём параметры ковша и проверяем несколько положений рабочего оборудования по независимым точкам. Установка и калибровка →
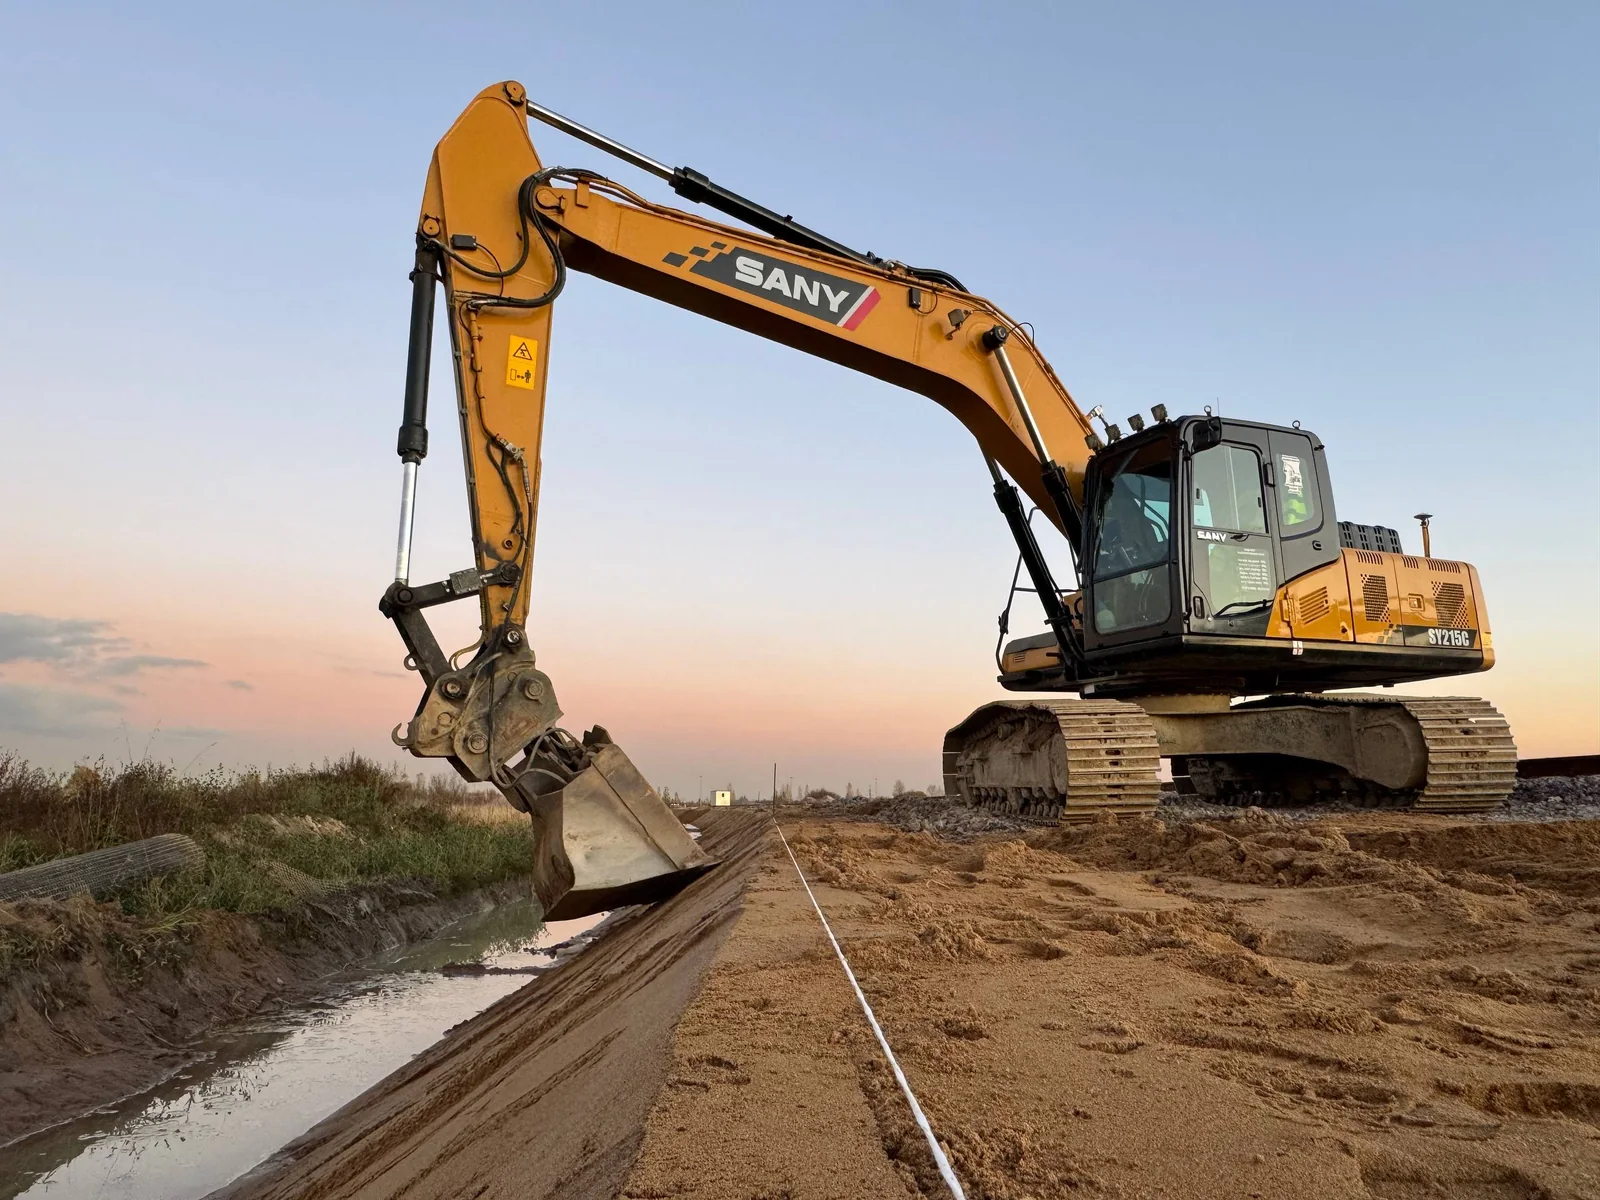
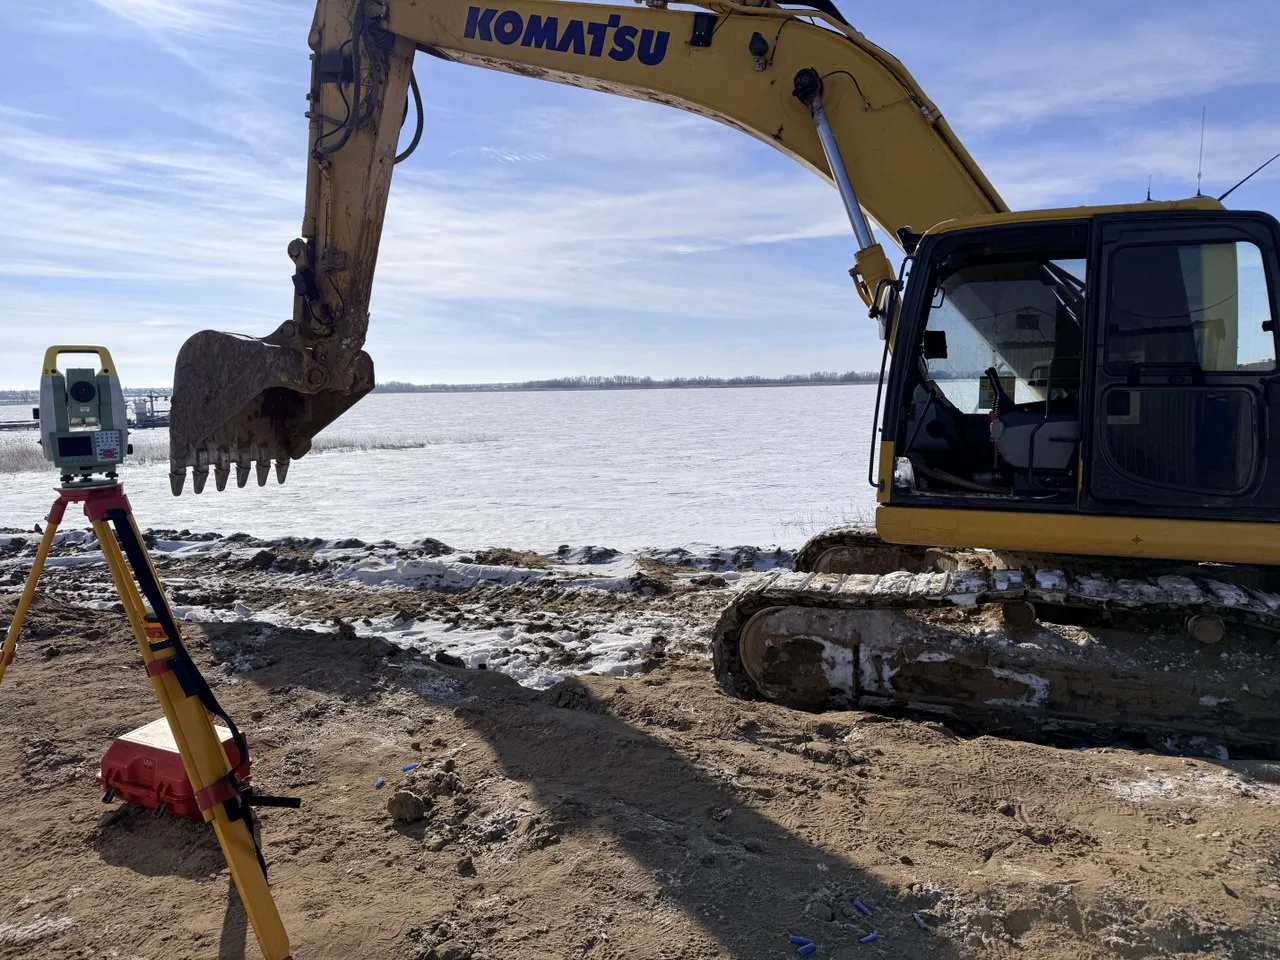
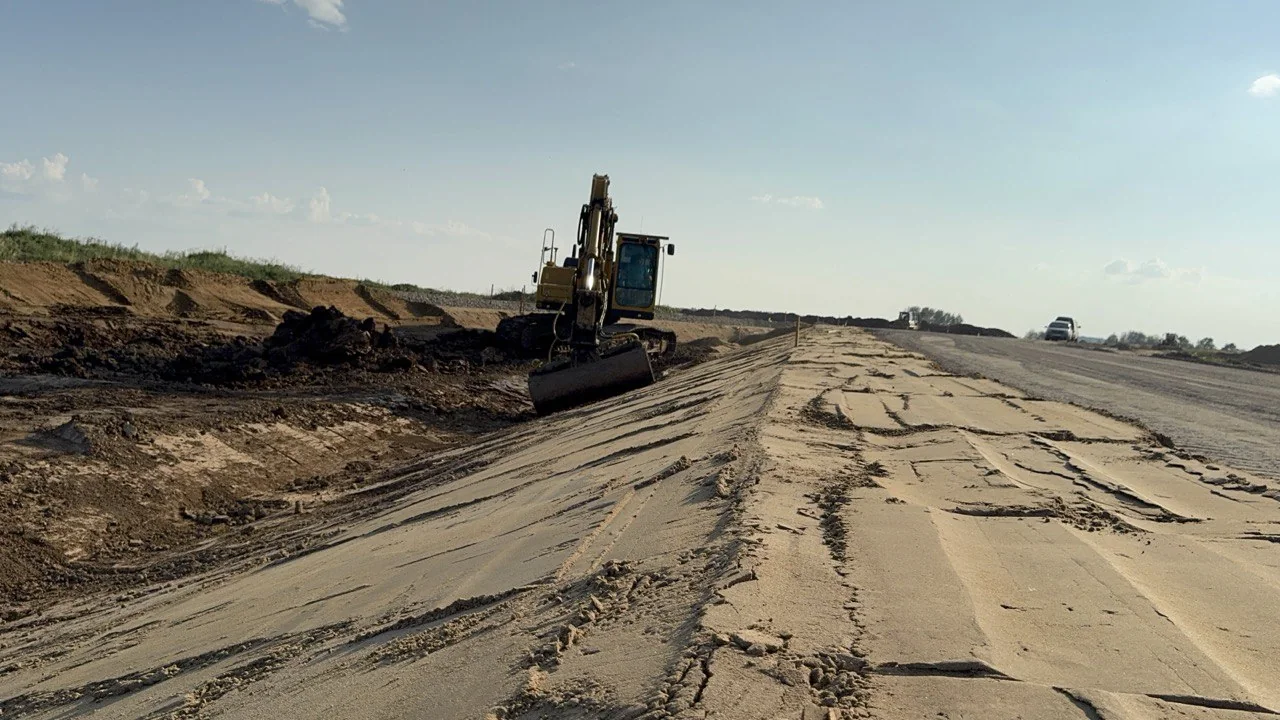
Контроль проектной отметки помогает уменьшить перебор грунта, повторные проходы и объём обратной засыпки.
Цена системы для экскаватора зависит от позиционирования, состава датчиков, лицензий, монтажа и настройки. Смету составляем после проверки машины и проектных данных.
Учтите материал, транспорт, геодезию и машино-часы. Калькулятор показывает предварительную оценку по вашим исходным данным.
Калькулятор экономической эффективности →Системы позиционирования помогают оператору контролировать рабочий орган экскаватора на земляных и дноуглубительных работах. Исполнение датчиков, допустимые условия работы, запись и передача данных определяются выбранным комплектом. Подводное исполнение согласовывается отдельно.
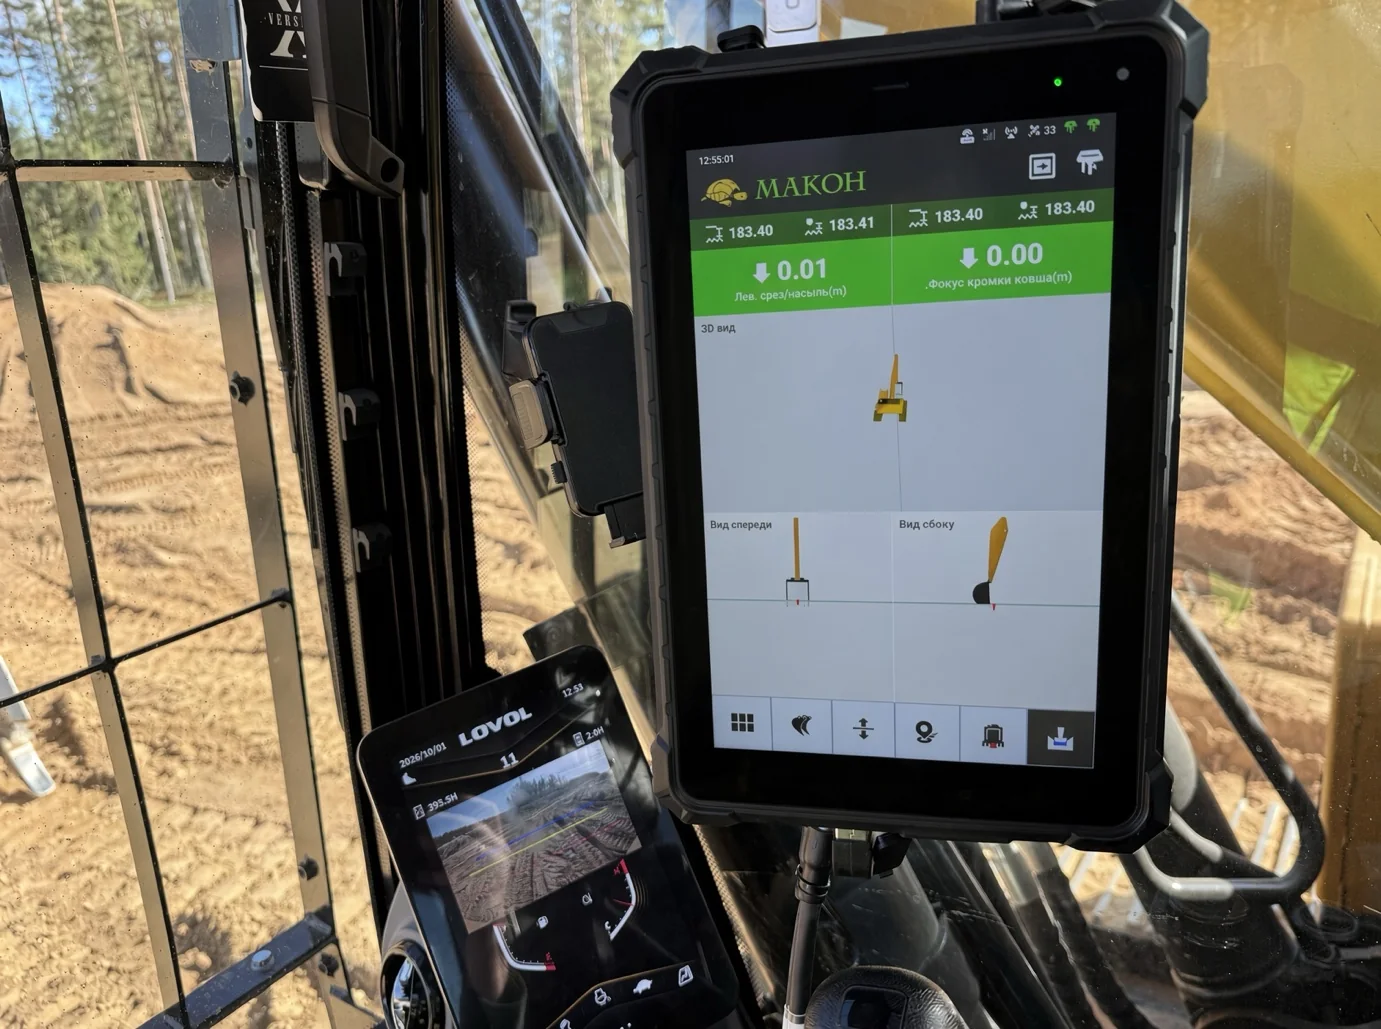
На экране отображается положение рабочего органа относительно задания.
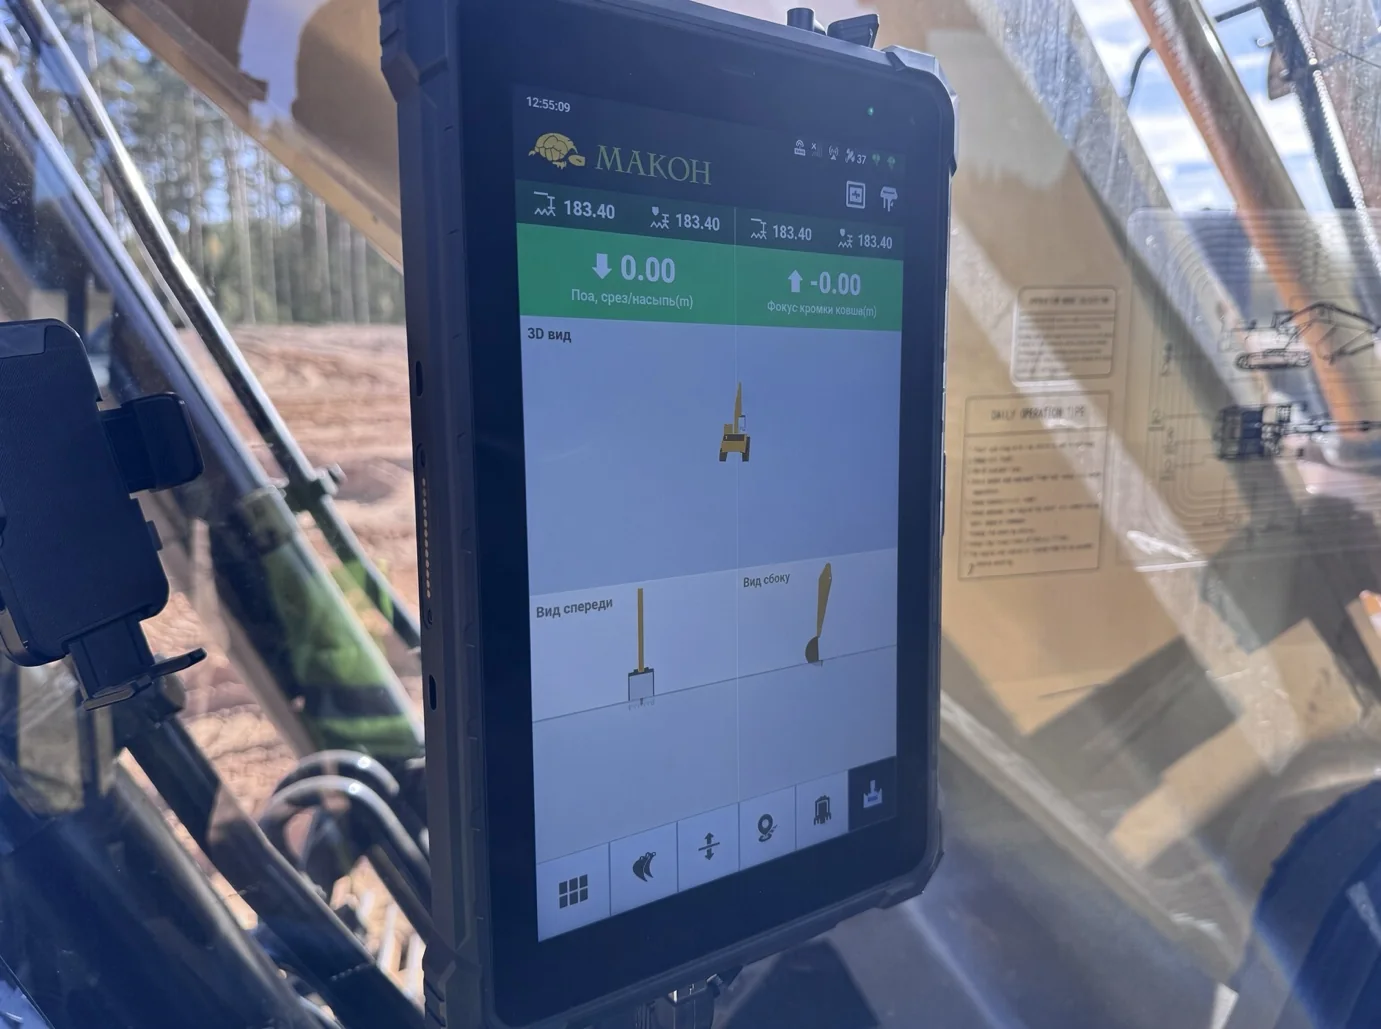
Для контроля отметок проверяют систему координат, проект и геометрию машины.
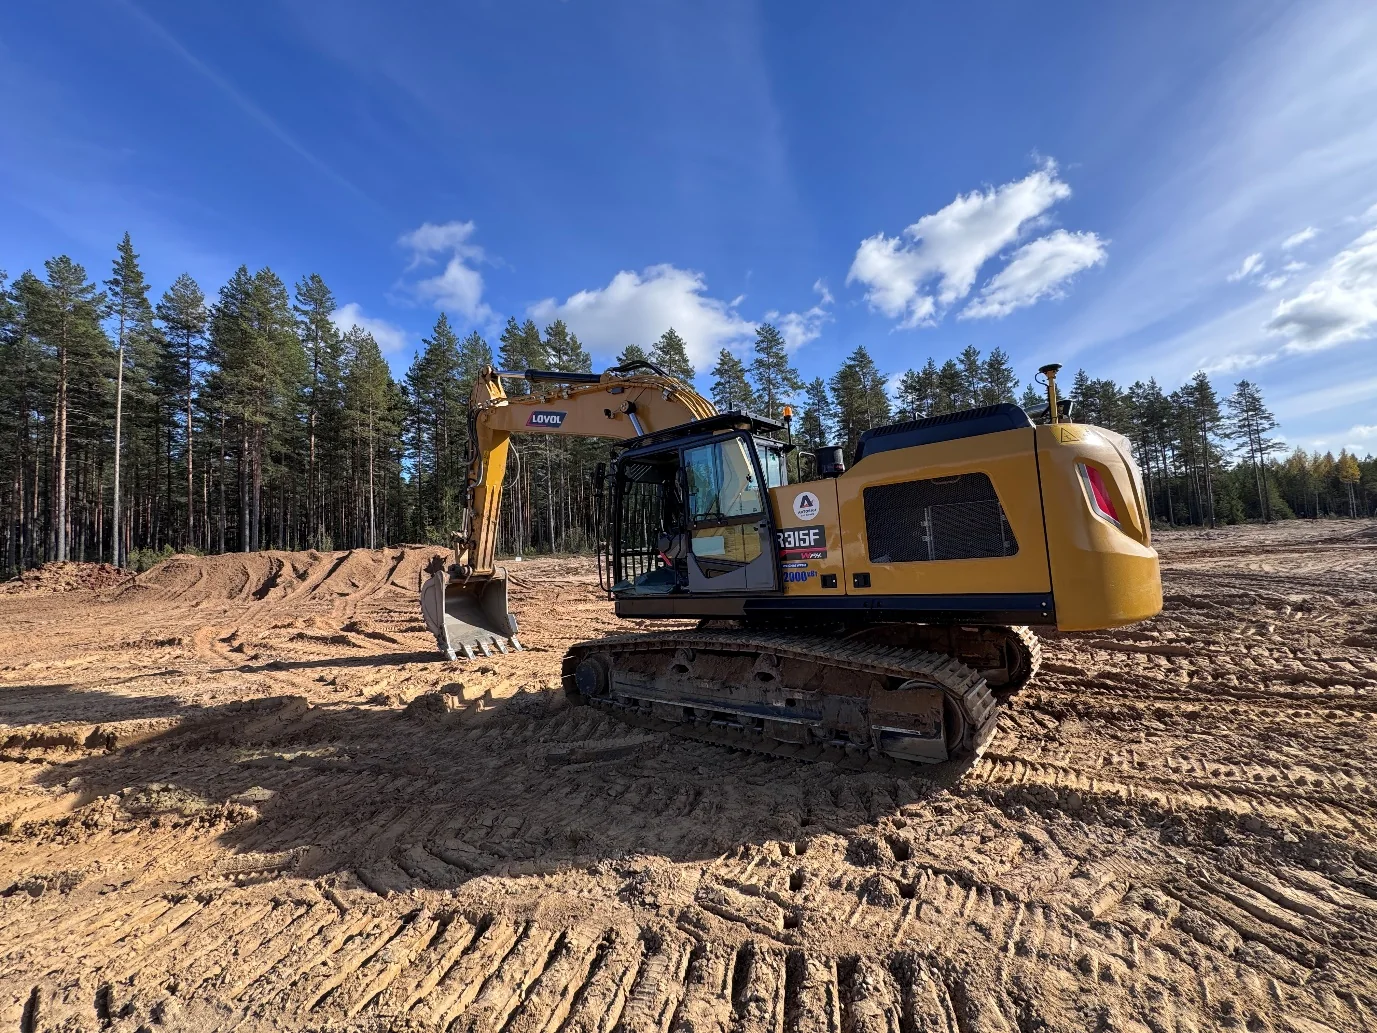
Требуемую точность подтверждают контрольными измерениями, а не только паспортом приёмника.
3D-планирование для экскаватора начинается с проектной поверхности. Система 3D-нивелирования показывает отклонение ковша от проекта; в конфигурации ПЛАСТРОН X5 PRO гидравликой управляет оператор.
Укажите модель экскаватора, тип работ, регион и есть ли цифровой проект или RTK на объекте.